Vom Messwert zur Stellgröße
Ein Sensor wandelt eine physikalische Größe in ein auswertbares Signal um. Ein Steuergerät vergleicht Messwerte mit Sollwerten und Betriebsgrenzen. Ein Aktuator beeinflusst anschließend das System, beispielsweise ein Mengenregelventil an der Hochdruckpumpe oder ein pneumatischer Druckmodulator an der Bremse.
Steuerung und Regelung sind zu unterscheiden: Eine Regelung verwendet eine Rückmeldung über den erreichten Zustand. Zusätzlich können Vorsteuerwerte, Kennfelder und Schutzfunktionen wirken. Messwert, berechneter Sollwert, elektrische Ansteuerung und tatsächliche mechanische Wirkung sind deshalb vier verschiedene Diagnoseebenen.
Volvo Dynamic Steering: Elektromotor und hydraulisches Lenkventil
Volvo Dynamic Steering ergänzt die hydraulische Lenkung um einen elektronisch geregelten Elektromotor. In der technischen Beschreibung von April 2017 erklärt Volvo, wie dessen Drehmoment auf den Torsionsstab des Lenkgetriebes wirkt. Dessen Verdrehung beeinflusst das hydraulische Steuerventil und damit die Lenkunterstützung.
Das System verbindet folglich einen elektrischen Regelkreis mit einem hydraulischen Kraftverstärker. Ein interner Sensor erfasst Lenkwinkel und Fahrermoment; weitere Signale, darunter die Fahrgeschwindigkeit, fließen in die Regelung ein. Der Motor übernimmt nicht einfach allein die gesamte Kraft zum Einschlagen der Räder.
Volvo nennt für diesen Entwicklungsstand bis zu 25 Nm Zusatzmoment des Elektromotors und 2.000 Regelvorgänge pro Sekunde. Die 25 Nm sind kein Radmoment und keine Angabe zur gesamten hydraulischen Lenkleistung. Die hohe Regelhäufigkeit beschreibt, wie häufig die Elektronik eingreift, nicht wie schnell ein Rad vollständig eingeschlagen wird.
Bei einer Störung sind deshalb elektrische Versorgung, Signale und hydraulische Unterstützung als zusammenwirkende Teile zu betrachten. Ein vorhandenes Sensorsignal beweist noch keine richtige Kraftübertragung; umgekehrt erklärt ein mechanischer Widerstand nicht automatisch einen Elektronikfehler.
Quellenhinweis: Volvo Trucks · Dynamic Steering: technische Beschreibung, 10. April 2017
EBS koordiniert Betriebs- und Dauerbremsen
Beim elektronischen Bremssystem wird der Verzögerungswunsch elektronisch an die Bremsregelung weitergegeben. Die benötigte Bremswirkung wird mit den verfügbaren Rad- und Dauerbremsen abgestimmt. Elektronische Signalübertragung ersetzt dabei nicht die Druckluft als Arbeitsmedium der pneumatischen Radbremsen.
ZF beschreibt für sein Lkw-EBS die elektronische Übertragung der Verzögerungsanforderung, die Verteilung der Bremskräfte und das Zusammenwirken von Betriebs- und Dauerbremsen. Die beschriebene Ausführung besitzt zwei pneumatische und einen elektronischen Kreis. Diese konkrete Angabe ist keine pauschale Architekturvorgabe für jedes EBS.
Quellenhinweis: ZF · Electronic Braking System
Knorr-Bremse EAC: Druckluftversorgung wird zur Regelaufgabe
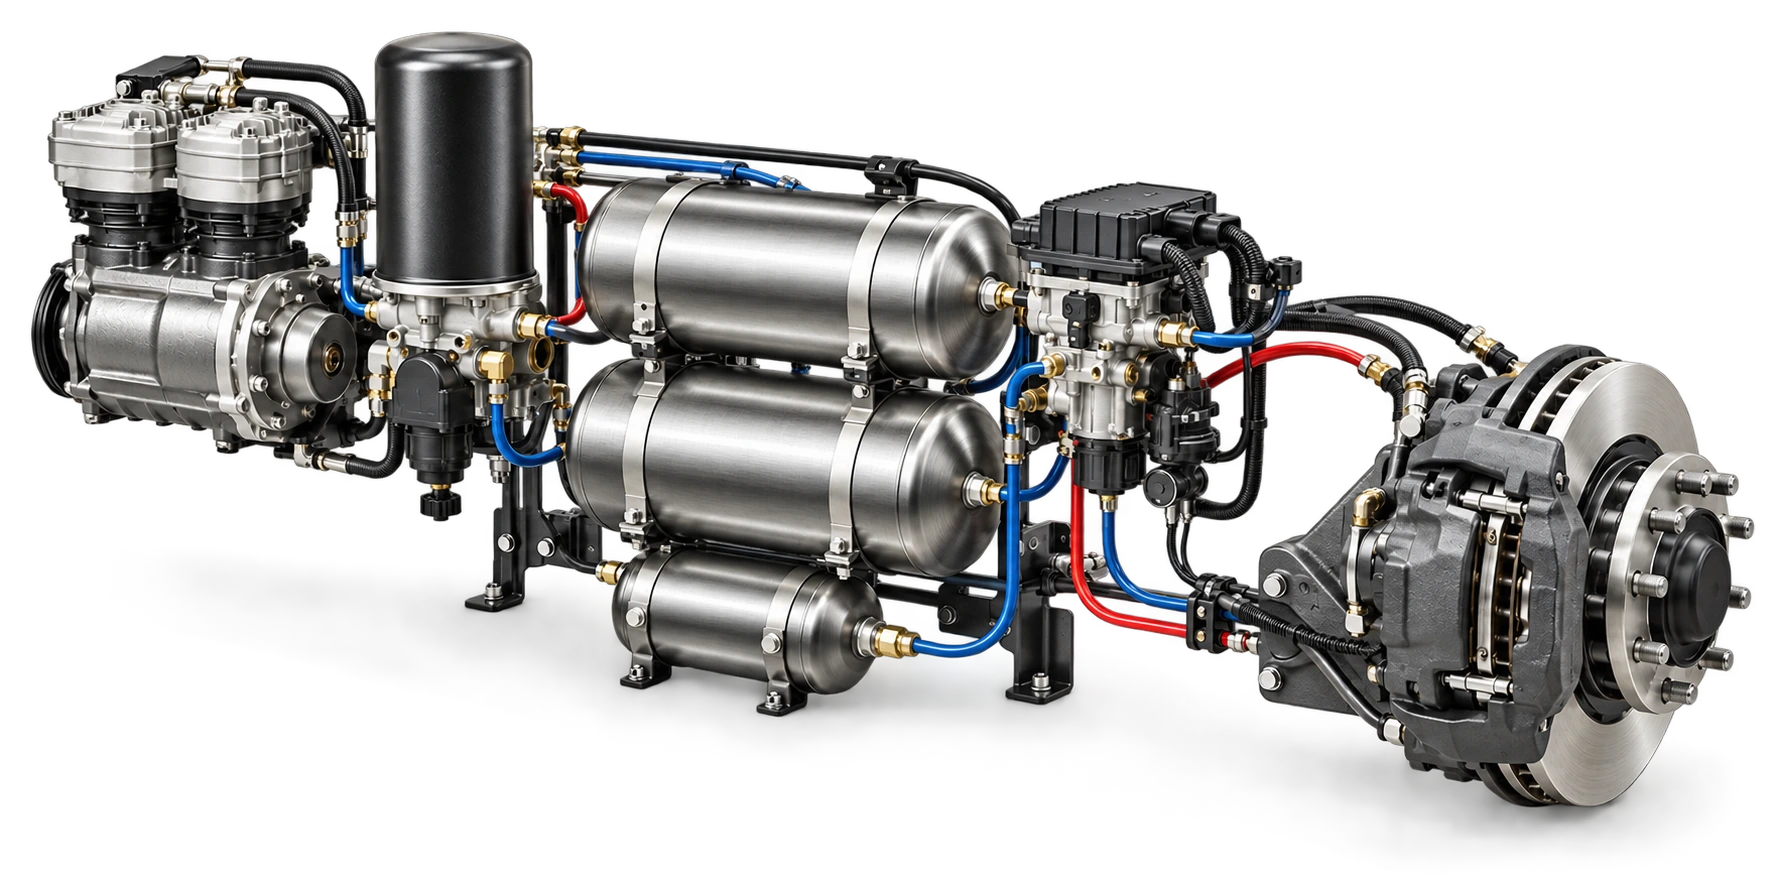
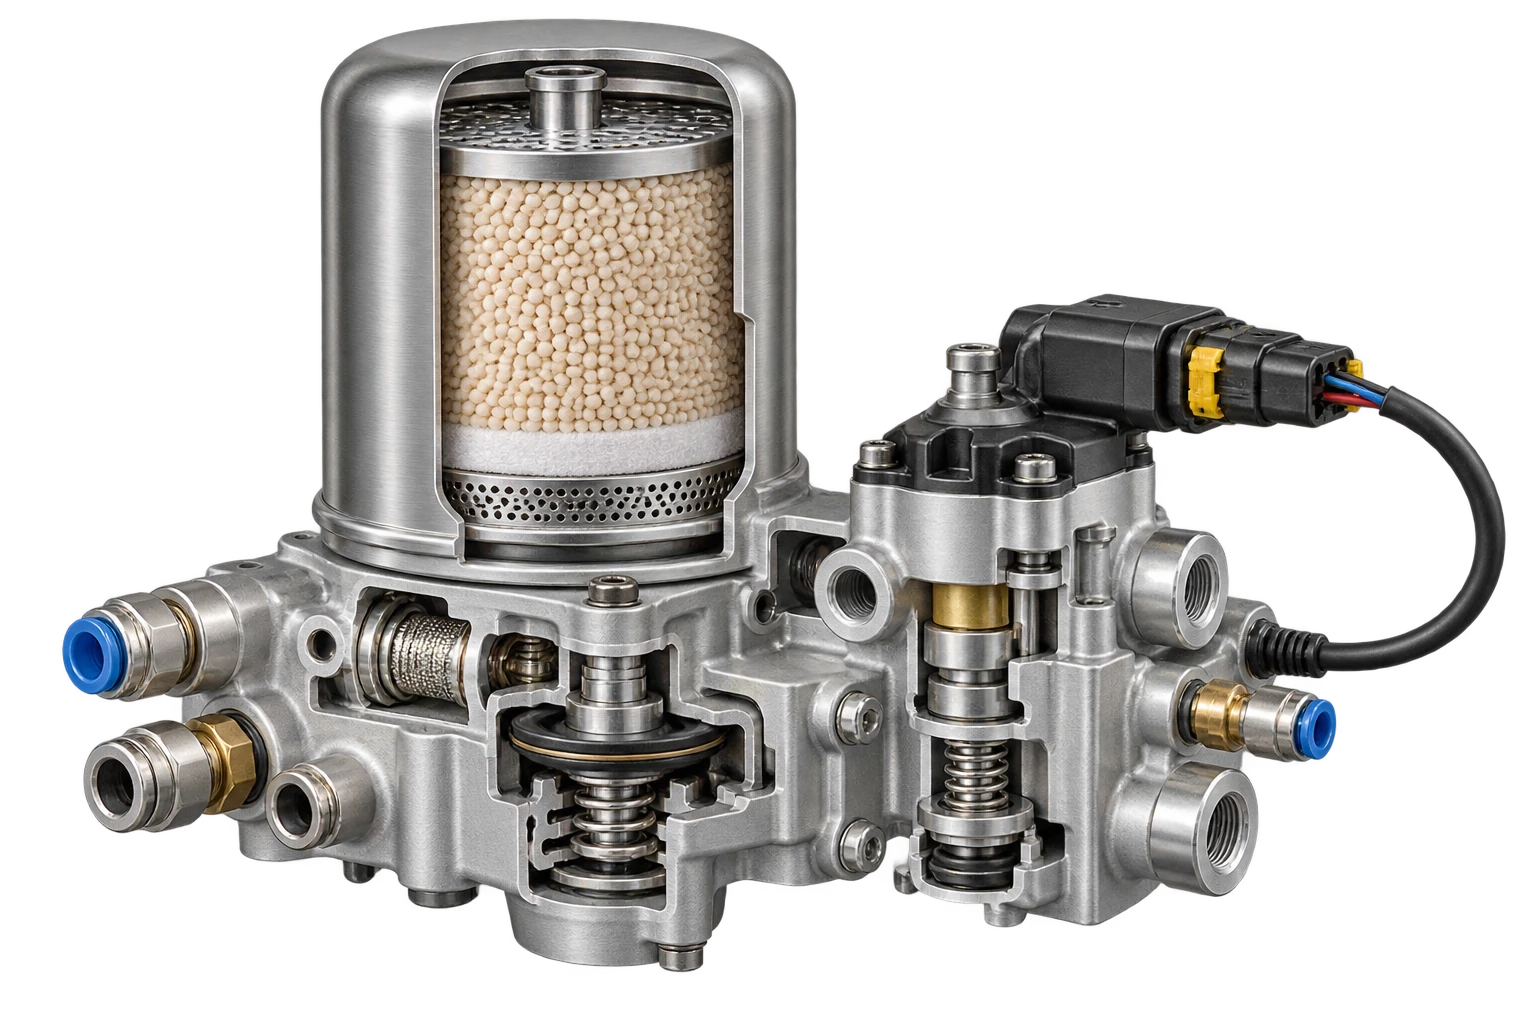
Druckluft ist im schweren Nutzfahrzeug ein Energieträger für Bremsen und weitere pneumatische Verbraucher. Bevor sie dort ankommt, muss die vom Kompressor geförderte Luft aufbereitet werden: Feuchtigkeit und mitgeführte Ölbestandteile belasten sonst Ventile und nachfolgende Komponenten. Ein Lufttrockner und die abgesicherte Versorgung mehrerer Kreise erfüllen deshalb andere Aufgaben als die eigentliche Bremsdruckregelung an den Rädern.
Knorr-Bremse fasst diese Versorgung bei der Electronic Air Control, EAC, mit elektronischen Steuerungsfunktionen zusammen. Das System überwacht Druckzustände, koordiniert die Befüllung von Brems- und Hilfskreisen und steuert den Kompressor. Mit einem Kupplungskompressor lässt sich dessen mechanischer Antrieb bedarfsgerecht beeinflussen. Nach Herstellerbeschreibung können dafür Motorschubphasen genutzt und der Regenerationsprozess der Luftaufbereitung optimiert werden. Die Funktion verschiebt und vermindert Antriebsaufwand; sie macht die Drucklufterzeugung nicht energiefrei.
EAC ist eine Produktfamilie mit unterschiedlichen Ausführungen. Knorr-Bremse ordnet im Serviceportfolio beispielsweise EAC2 Mercedes-Benz-Anwendungen, EAC2.1 DAF-Anwendungen und EAC2.5 Volvo/Renault-Anwendungen zu. Daraus folgt keine Austauschbarkeit zwischen Fahrzeugen. Eine Variante kann außerdem die elektronische Parkbremsfunktion integrieren. Dann ändern sich Schnittstellen und Leitungsführung, während der Federspeicher weiterhin die mechanische Haltekraft an der Radbremse bereitstellt.
Für die Fehlersuche müssen Erzeugung, Aufbereitung, Speicherung und Verbrauch als Kette betrachtet werden. Häufiges Nachfördern kann zu einem hohen Luftbedarf oder einer Undichtigkeit passen und beweist nicht allein einen defekten Kompressor. Umgekehrt garantiert ein erreichter Behälterdruck noch keine einwandfreie Trocknung. Druckverlauf, Förderbedingungen, Regenerationszustand und Verbraucherkreise sind deshalb gemeinsam auszuwerten. Die EAC versorgt das System; das EBS setzt daraus die angeforderte Fahrzeugverzögerung um.
- Diagnosehinweis: Behälterdruck, Luftqualität und Bremsdruckregelung sind getrennte Prüffragen. Ein plausibler Wert in einer dieser Ebenen bestätigt die anderen nicht automatisch.
Quellenhinweis: Knorr-Bremse · Druckluftaufbereitung, APU, EAC und Parkbremsintegration · Knorr-Bremse TruckServices · EAC-Varianten, Kompressorsteuerung und Regeneration
Kommunikation und Fehlerursache auseinanderhalten
Über Fahrzeugnetze tauschen Steuergeräte Betriebszustände und Anforderungen aus. Eine Drehmomentanforderung des Getriebes muss beispielsweise zur Freigabe des Motorsteuergeräts passen. Ein Kommunikationsfehler kann daher mehrere Funktionen betreffen, ohne dass alle gemeldeten Baugruppen mechanisch defekt sind.
Für eine systematische Diagnose werden zuerst Betriebszustand und Spannungsversorgung eingeordnet, anschließend Messwerte, Sollwerte und Stellgrößen verglichen. Ein gespeicherter Fehler beschreibt eine erkannte Abweichung. Ob ein Sensor, eine Leitung, ein Aktuator oder ein mechanischer Zustand ursächlich ist, ergibt sich erst aus dem Zusammenhang.
CAN-Bus: Differenzsignal, Transceiver und Arbitrierung
Ein High-Speed-CAN überträgt Informationen über die Spannungsdifferenz zwischen CAN-H und CAN-L. Der Transceiver setzt die Logiksignale des CAN-Controllers in diese elektrischen Buspegel um und wandelt empfangene Buszustände zurück. Controller und Transceiver sind damit unterschiedliche Funktionsblöcke, auch wenn sie in einem Steuergerät zusammenarbeiten.
Für einen üblichen 5-V-Transceiver zeigt Texas Instruments im rezessiven Zustand ungefähr 2,5 V auf beiden Leitungen. Im dominanten Zustand liegen beispielhaft etwa 3,5 V auf CAN-H und 1,5 V auf CAN-L: Die Differenz beträgt ungefähr 2 V. Diese typischen Werte sind keine fahrzeugübergreifenden Prüftoleranzen und nicht auf jede CAN-Physical-Layer-Ausführung übertragbar.
Bei gleichzeitigem Sendebeginn entscheidet die bitweise Arbitrierung über den Buszugriff. Eine dominante Null setzt sich gegen eine rezessive Eins durch. Ein Teilnehmer, der beim Arbitrieren eine dominante Null statt seiner gesendeten Eins erkennt, beendet seinen Sendeversuch; die höher priorisierte Nachricht kann fortgesetzt werden.
Merksatz: Ein CAN-Signal wird durch seine Differenz und seinen zeitlichen Verlauf beurteilt; eine einzelne gegen Masse gemessene Spannung beschreibt die Übertragung nicht vollständig.
Quellenhinweis: Texas Instruments · SLOA101B, Arbitrierung und Buszustände, Seiten 4–8
CAN-Abschlusswiderstand: warum zwei 120 Ohm etwa 60 Ohm ergeben
Ein linear aufgebauter High-Speed-CAN besitzt im üblichen Aufbau an beiden Leitungsenden je einen Abschlusswiderstand von 120 Ω zwischen CAN-H und CAN-L. Der Abschluss passt zur Wellenimpedanz der Leitung und begrenzt Signalreflexionen. Ein zusätzlicher Abschluss an jedem Steuergerät würde den Bus unzulässig stärker belasten.
Im vereinfachten, spannungsfreien Widerstandsmodell liegen die beiden Abschlüsse parallel: R = (120 Ω · 120 Ω) / (120 Ω + 120 Ω) = 60 Ω. Bleibt nur ein Abschluss erreichbar, ergibt das Modell ungefähr 120 Ω; drei gleichartige parallele Abschlüsse ergeben 40 Ω. Diese Rechenergebnisse beschreiben mögliche Schaltungen, keine eindeutige Fehlerdiagnose.
Eine Widerstandsmessung erfolgt nur am nach Herstellervorgabe spannungsfrei geschalteten Segment. Abgetrennte Leitungszweige, zusätzliche Elektronik oder anders aufgebaute Netze verändern den Messwert. Ein Gateway verbindet funktional mehrere Netze, macht deren Abschlusswiderstände aber nicht automatisch zu einer gemeinsamen Parallelschaltung.
Diagnosehinweis: Rund 60 Ω bestätigen höchstens einen plausiblen Gleichstrompfad. Leitungslänge, Stichleitungen und Signalreflexionen während der Übertragung bleiben damit ungeprüft.
Quellenhinweis: Texas Instruments · SLLA270, Topologie und Abschluss, Abschnitte 4.1 und 4.5
CAN-Fehlereingrenzung: Versorgung, Leitungen und Signalverlauf
Ein nicht antwortendes Steuergerät kann ohne Versorgung sein, sich im falschen Betriebszustand befinden oder seine Nachrichten nicht über den Bus übertragen. Texas Instruments trennt deshalb bei der CAN-Inbetriebnahme die Kontrolle von Versorgung und Betriebsarten, Busabschluss sowie Sende- und Empfangssignalen. Eine fehlende Antwort beweist für sich keinen inneren Steuergerätedefekt.
Mit geeigneter Messtechnik lässt sich der zeitliche Verlauf beider Busleitungen vergleichen. Auf Geräteebene erlauben zusätzlich TXD und RXD den Vergleich zwischen Controller, Transceiver und Bus. Eine Widerstandsmessung erfasst dagegen keinen Flankenverlauf. Messungen am Fahrzeug richten sich nach dessen Schaltplan und freigegebenem Prüfverfahren; interne Elektronikpins sind keine pauschal zugänglichen Fahrzeugprüfpunkte.
Für die Eingrenzung ist festzuhalten, welche Teilnehmer noch erreichbar sind und ob die Störung nur bei einem bestimmten Betriebszustand auftritt. Werden Steckverbindungen getrennt, kann zugleich ein darin liegender Busabschluss entfallen und das Fehlerbild verändern. Deshalb müssen Topologie und Messzustand zur Interpretation gehören.
Merksatz: Erst die Kombination aus Versorgung, elektrischem Buszustand und Nachrichtenverkehr trennt einen Leitungsfehler von einer fehlenden oder falsch ausgewerteten Information.
Quellenhinweis: Texas Instruments · SLYT529, Pinprüfung, Abschluss, Versorgung und Oszilloskopdiagnose, Seiten 18–23
J1939: PGN, SPN und die Umrechnung eines Rohwerts
SAE J1939 beschreibt für Nutzfahrzeuge unter anderem die Bedeutung von Nachrichten auf einem CAN-Netz. Eine PGN, Parameter Group Number, kennzeichnet eine Parametergruppe. Eine SPN, Suspect Parameter Number, bezeichnet einen einzelnen Parameter innerhalb der Nutzdaten. Eine SPN ist daher nicht schon für sich ein Fehlercode.
Zum Auswerten eines Signals werden seine Bitposition, Länge, Bytefolge, Skalierung, sein Offset und seine Einheit benötigt. Der Zusammenhang lautet für eine lineare Codierung: physikalischer Wert = Rohwert · Faktor + Offset. Ein korrekt empfangenes Telegramm kann trotzdem falsch interpretiert werden, wenn die Auswertung eine unpassende Signalbeschreibung verwendet.
Eigenes Rechenbeispiel ohne Zuordnung zu einer realen SPN: Die zwei Bytes 20 03 in hexadezimaler Schreibweise ergeben bei niederwertigem Byte zuerst 0x0320, also 800. Bei angenommenen 0,25 kPa je Schritt und −10 kPa Offset folgt 190 kPa. Reservierte Fehler- oder Nichtverfügbarkeitswerte müssen vor einer solchen Umrechnung anhand der jeweiligen Definition erkannt werden.
Praxisbezug: Standardisierte PGN/SPN-Beschreibungen decken herstellerspezifische Nachrichten nicht automatisch ab; dafür wird die zur Ausführung passende Dokumentation benötigt.
Quellenhinweis: CSS Electronics · PGN/SPN, Signalcodierung und J1939 Digital Annex
J1939 Address Claim: Quelladresse und NAME unterscheiden
Im klassischen J1939 enthält der 29-Bit-CAN-Identifier eine acht Bit breite Quelladresse. Sie kennzeichnet den Absender einer Nachricht im betreffenden Netz. Zusätzlich besitzt eine logische Steuergerätefunktion einen 64 Bit langen NAME mit Identitäts- und Funktionsangaben. Adresse und NAME erfüllen unterschiedliche Aufgaben: Die Adresse dient dem Nachrichtenaustausch, der NAME der Unterscheidung und Zuordnung der Teilnehmer.
Beim Address Claim meldet ein Teilnehmer seinen Anspruch auf eine Adresse. Bei konkurrierenden Ansprüchen entscheidet die im NAME enthaltene Priorität; unterstützt das unterlegene Gerät eine selbsttätige Adresswahl, kann es eine andere Adresse beanspruchen. Diese Fähigkeit ist nicht bei jedem Teilnehmer vorhanden. Eine physische Steuereinheit kann außerdem mehrere logische Funktionen mit mehreren NAMEs und Adressen enthalten.
Daraus folgt für die Diagnose nach einem Gerätewechsel: Nachrichtenquelle, Funktionszuordnung und Adressanspruch müssen zusammenpassen. Eine elektrisch intakte CAN-Verbindung garantiert noch nicht, dass ein Ersatzgerät unter der erwarteten logischen Identität am Netz teilnimmt.
Merksatz: Eine Quelladresse ist keine Fahrzeug-Identifizierungsnummer und kein unveränderliches Typenschild des Steuergeräts.
Quellenhinweis: Kvaser · Addresses and Names sowie Address Claim